Technomedia

Numérique · médias · sciences · intelligence artificielle

Humanoïdes : pourquoi Renault et Bosch accélèrent

robot


Longtemps distancée par les États-Unis et surtout par la Chine, l’Europe cherche à reprendre pied dans la course aux robots humanoïdes. Les annonces récentes de Renault et de Bosch témoignent d’une montée en puissance industrielle qui dépasse désormais le simple stade expérimental. Derrière ces investissements se dessine aussi une question stratégique : celle de la souveraineté technologique.

Des forums économiques aux cérémonies protocolaires, les robots humanoïdes, c’est-à-dire avec l’apparence d’un humain, connaissent un essor spectaculaire. Aux États-Unis, le déploiement est en phase de pré-commercialisation avancée mais reste modeste. Agility Robotics a ainsi réalisé un premier déploiement commercial avec son robot Digit dans un entrepôt de GXO Logistics en Géorgie. Figure AI teste ses robots en milieu industriel et vise 100 000 unités sur quatre ans. Et Tesla poursuit des essais d’Optimus dans ses propres usines, avec des ambitions industrielles massives mais un déploiement réel encore limité.

La Chine a fait de la robotique humanoïde une priorité nationale

La Chine, en revanche, est déjà passée à l’échelle industrielle massive. En 2025, 87 % des 13 318 robots humanoïdes livrés dans le monde provenaient d’entreprises du pays. La Chine a fait de la robotique humanoïde une priorité nationale avec 160 constructeurs soutenus par 600 fournisseurs.

L’Europe semble en retard mais, ces derniers jours, deux annonces venant de Renault et de Bosch montrent que les choses avancent. Le signal le plus fort est venu de Renault Group. Le constructeur français a officialisé une prise de participation minoritaire dans Wandercraft, société française connue pour ses exosquelettes médicaux. Au-delà de l’opération financière, les deux partenaires ont conclu un accord industriel visant à développer Calvin, une nouvelle famille de robots humanoïdes destinée en priorité aux usines. L’objectif affiché est de soulager les opérateurs des tâches les plus pénibles et les moins ergonomiques tout en améliorant la productivité des sites industriels.

Le robot Calvin-40 peut porter une charge de 40 kg

Le robot Calvin-40, imaginé en 12 mois, est un robot sans tête mais avec deux jambes et deux bras, qui lui confèrent une capacité de charge pouvant atteindre 40 kg. Il dispose d’une architecture modulaire permettant son adaptation à différents usages, d’un système de vision avancé pour la navigation et l’évitement d’obstacles ainsi que d’un raisonnement s’appuyant sur les grands modèles de langage.

Son logiciel est issu d’une technologie développée initialement pour des applications médicales, un argument mis en avant pour garantir sa fiabilité et sa sécurité.350 exemplaires de ce robot, testé à l’usine de Douai, devraient être déployés.

Mercredi, c’est Bosch qui a confirmé son accélération. Confronté aux difficultés du marché automobile traditionnel, l’équipementier allemand voit dans la robotique humanoïde un nouveau relais de croissance. Le groupe mise notamment sur les capteurs, un domaine où il dispose déjà d’une position forte. Pour Bosch, la qualité des robots de demain dépendra largement de leur capacité à percevoir leur environnement. Les capteurs doivent permettre à une machine de moduler sa force, de manipuler aussi bien des pièces robustes que des objets fragiles. Depuis janvier, le groupe collabore avec la start-up allemande Neura afin d’entraîner des robots humanoïdes grâce aux données collectées auprès de milliers de salariés équipés de combinaisons de capteurs sur ses sites industriels.

Derrière la mécanique, un fort enjeu de souveraineté

Ces initiatives européennes interviennent alors que la compétition mondiale dépasse désormais la seule question de la mécanique. L’enjeu porte de plus en plus sur le contrôle de l’intelligence embarquée. Un robot humanoïde accumule des données, apprend de son environnement et dépend d’un écosystème logiciel complet. Dans l’industrie comme dans la santé, ces données possèdent une valeur stratégique.

Pour certains acteurs européens, comme Wandercraft, la priorité consiste donc à bâtir une filière souveraine associant intelligence artificielle, robotique et maîtrise des données. La France dispose déjà d’atouts avec ses laboratoires spécialisés, son écosystème d’intelligence artificielle. Et pour les composants critiques, des partenariats avec le Japon pourraient être déterminants.

Car l’enjeu pour l’Europe n’est plus seulement de fabriquer des robots mais de pouvoir maîtriser leur cerveau, leurs données et leur chaîne d’approvisionnement afin d’exister face aux géants américains et chinois. Les annonces de Renault et de Bosch montrent que cette prise de conscience est engagée. Reste à savoir si elle sera suivie d’investissements suffisamment massifs pour transformer l’essai.

Robots compagnons : jusqu’où confier la solitude des seniors aux machines ?


Du Japon aux États-Unis, les robots sociaux destinés aux personnes âgées se multiplient pour lutter contre l’isolement et accompagner le grand âge. En France, la Haute Autorité de santé vient d’alerter sur les enjeux éthiques, sociaux et humains d’une technologie appelée à prendre une place croissante dans une société vieillissante.

Dans certaines maisons de retraite japonaises, des personnes âgées parlent désormais chaque jour à un petit phoque robotisé nommé Paro. L’animal électronique réagit aux caresses, reconnaît certaines voix et simule des émotions. Ailleurs, des robots conversationnels rappellent la prise de médicaments, proposent des jeux cognitifs ou discutent avec des seniors isolés.

Le Japon, leader des robots sociaux

Longtemps associée à la science-fiction, la robotique sociale devient progressivement une réalité du vieillissement. Si le Japon reste le pays le plus avancé dans ce domaine, c’est que, confronté à un vieillissement massif de sa population et à une pénurie de soignants, il expérimente depuis plusieurs années maintenant des robots capables d’accompagner les personnes âgées sur le plan émotionnel ou pratique. Des modèles comme Pepper, Lovot ou Aibo cherchent à créer une présence relationnelle, tandis que d’autres assistent certains gestes du quotidien ou surveillent des risques de chute.

Les États-Unis développent eux aussi ce type de dispositifs. Le robot ElliQ, conçu pour lutter contre l’isolement social, est déjà utilisé dans plusieurs programmes publics destinés aux seniors vivant seuls. En Europe, les expérimentations restent plus limitées mais se multiplient dans certaines maisons de retraite et projets de recherche.

Ces robots suscitent autant d’espoirs que d’interrogations. Certaines études évoquent des effets positifs sur l’anxiété, la stimulation cognitive ou les troubles du comportement chez des patients atteints de maladies neurodégénératives. Mais les résultats restent encore fragiles et très variables selon les situations.

En France, une étude "Robots sociaux : quels enjeux pour demain ?"

En France, la Haute Autorité de santé (HAS) vient justement de publier cette semaine une étude prospective passionnante intitulée "Robots sociaux : quels enjeux pour demain ?". Le document s’intéresse à ces machines capables d’interagir verbalement ou non verbalement avec les humains dans les secteurs du soin, du handicap ou du vieillissement.

La HAS part du constat que la France est confrontée au vieillissement accéléré de la population, à la progression des maladies neurodégénératives, au manque chronique de personnel dans le soin et à la hausse de l’isolement social. Les robots pourraient dès lors contribuer au maintien à domicile, rappeler la prise de traitements, stimuler certaines capacités cognitives ou encore soutenir des professionnels déjà sous tension.

robot

Mais le rapport insiste surtout sur les risques éthiques de l’irruption de ces machines. Les robots collectent, en effet, des données sensibles et peuvent créer une forme d’attachement émotionnel totalement artificiel. 

HAS

La HAS a construit trois scénarios prospectifs pour les dix à quinze prochaines années : une "vieillesse technogérée", avec une forte automatisation mais un risque de perte du lien humain ; un scénario "du luxe au bas de gamme", marqué par des inégalités d’accès à ces technologies, et un scénario d’"introduction progressive et responsable", considéré comme le plus souhaitable, reposant sur une gouvernance forte, une régulation éthique et une complémentarité entre robots et professionnels. Les robots, estime la HAS, ne doivent être que des outils complémentaires au travail des soignants et à l’accompagnement des familles, pas au centre de la prise en charge et de la vie des seniors.

Car derrière la question technologique se cache, d’évidence, un débat plus profond : jusqu’où une société vieillissante peut-elle automatiser l’accompagnement des plus fragiles sans perdre une part de son humanité ? Un robot peut rappeler un médicament ou tenir une conversation programmée, mais il ne remplacera jamais une présence humaine réelle.

Robots de trottoirs, véhicules autonomes, drones : la technologie pour résoudre le casse-tête du dernier kilomètre des livraisons


robot

Robots de trottoir, véhicules autonomes compacts, drones : la logistique du dernier kilomètre entre dans une phase d’industrialisation accélérée. Entre stratégies américaines, montée en puissance chinoise et prudence européenne, les acteurs testent un modèle hybride où l’autonomie complète reste encore un horizon plus qu’une réalité.

Le dernier kilomètre des livraisons est devenu un champ d’innovations industrielles pour résoudre ce casse-tête logistique. Longtemps perçue comme un goulet d’étranglement coûteux, cette phase finale de la livraison connaît aujourd’hui une diversification rapide des solutions technologiques, entre robots roulants, véhicules autonomes légers et drones.

Le récent partenariat entre DoorDash et Also illustre ce basculement. L’enjeu n’est plus de démontrer la faisabilité technique, mais d’intégrer ces solutions à grande échelle dans des chaînes logistiques déjà denses. DoorDash investit ainsi dans de petits véhicules électriques autonomes capables d’évoluer à la frontière entre route et piste cyclable, tout en développant en interne son robot Dot, conçu pour circuler, lui, sur plusieurs types d’infrastructures urbaines. Cette logique marque un tournant : l’autonomie devient une brique d’optimisation parmi d’autres, et non plus un service isolé.

robot

Aux États-Unis, cette approche se traduit par une stratégie dite « multi-modale ». Les plateformes arbitrent en temps réel entre livreurs humains, robots de trottoir, véhicules autonomes ou drones selon des critères opérationnels précis : distance, coût, poids du colis ou niveau de service attendu. Le dernier kilomètre se transforme ainsi en système dynamique piloté par algorithmes.

Le géant de l’e-commerce Amazon – qui a abandonné son robot de livraison Scout – suit une trajectoire complémentaire, mais plus intégrée. Son programme Prime Air vise une extension rapide, avec l’objectif de couvrir des zones représentant 30 millions de clients d’ici fin 2026 et d’atteindre à terme 500 millions de livraisons annuelles. La promesse : des livraisons en moins de 30 minutes. Cette stratégie repose sur une articulation entre centres logistiques de proximité, livraison au sol ultra-rapide et drones pour les segments les plus urgents ou les moins accessibles.

drone

D’autres acteurs américains misent sur des véhicules routiers sans conducteur embarqué. L’autorisation accordée à Nuro de déployer des milliers de véhicules sans volant ni rétroviseur a ouvert une voie réglementaire spécifique : celle de la livraison autonome sans passager. Ce modèle, distinct de la voiture autonome classique, cible directement les flux logistiques du quotidien.

À l’autre extrémité du spectre, la Chine apparaît comme le laboratoire de l’industrialisation à grande échelle. JD Logistics exploite ainsi déjà des centaines de robots et combine ces dispositifs avec un réseau de drones, notamment pour les zones rurales. L’ambition est d’automatiser l’ensemble de la chaîne, de l’entrepôt à la livraison finale, avec une continuité de données en temps réel. Ici, le dernier kilomètre n’est plus un coût à réduire, mais un maillon intégré d’un écosystème logistique automatisé.

Prudence en Europe

L’Europe, et en particulier la France, avance plus prudemment. Les expérimentations existent, mais restent limitées. Les contraintes sont moins technologiques que réglementaires et urbaines : partage de l’espace public, sécurité des piétons, responsabilité juridique ou encore acceptabilité sociale. Dans les centres urbains denses, les robots de trottoir se heurtent à des infrastructures peu adaptées, tandis que les véhicules autonomes en bande cyclable soulèvent des arbitrages politiques sensibles.

Dans ce contexte, plusieurs typologies de solutions coexistent. Les robots de trottoir s’imposent sur les trajets très courts, notamment pour la livraison alimentaire de proximité. Les véhicules autonomes compacts offrent une capacité supérieure et s’adaptent mieux aux zones résidentielles. Les drones, enfin, trouvent leur pertinence dans les zones peu denses ou pour les livraisons urgentes, malgré des contraintes aériennes importantes.

Aucune de ces technologies ne s’impose pour l’heure. Leur efficacité dépend fortement du contexte urbain, de la densité, des infrastructures et du cadre réglementaire. La tendance dominante n’est donc pas la substitution, mais la combinaison. Les acteurs les plus avancés développent des plateformes capables de coordonner en temps réel plusieurs modes de livraison. Dans ce modèle, le livreur humain ne disparaît pas mais se repositionne sur les cas complexes, les pics d’activité ou les livraisons à forte valeur.

Comment Zagreb ouvre la voie européenne aux robotaxis autonomes

robotaxi

Porté par Uber, Pony.ai et Verne, le premier service commercial de robotaxis en Europe s’apprête à voir le jour à Zagreb. Une étape attendue depuis les premières expérimentations qui remontent à 2016, qui marque l’entrée du Vieux continent dans une compétition mondiale qui s’accélère.

Près de dix ans après les premières expérimentations publiques à Singapour, les robotaxis franchissent une nouvelle étape, en Croatie. À Zagreb, Uber Technologies, l’entreprise chinoise de conduite autonome Pony.ai et Verne annoncent le lancement imminent du premier service commercial de ce type en Europe, avec des tests déjà engagés sur routes ouvertes.

Première expérimentation en 2016 à Singapour

L’attente aura été longue : dix ans. En août 2016, la start-up nuTonomy déployait une flotte limitée de taxis autonomes dans un quartier de Singapour. Quelques semaines plus tard, Uber lançait ses propres essais aux États-Unis, encore encadrés par des chauffeurs de sécurité. Il faudra attendre 2018 pour voir émerger un service commercial avec Waymo à Phœnix, en Arizona, aux États-Unis. Depuis, la promesse d’un déploiement européen restait en suspens.

Le projet croate marque donc une bascule. À Zagreb, les trois partenaires combinent leurs expertises : Pony.ai fournit son système de conduite autonome de septième génération, déjà éprouvé en Chine ; Verne assure la propriété de la flotte et l’exploitation du service ; et Uber, spécialiste des VTC, intègre l’offre à sa plateforme mondiale de mobilité.


Les premiers véhicules utilisés sont des Arcfox Alpha T5 équipés de la technologie Gen-7. Des essais en conditions réelles sont en cours, prélude à une mise en service commerciale avec tarification. L’ambition affichée dépasse la simple démonstration puisque les partenaires évoquent une montée en puissance à plusieurs milliers de robotaxis dans les prochaines années.

Zagreb s’impose ainsi comme un laboratoire européen. Verne, soutenue par l’entrepreneur Mate Rimac, a déjà assemblé plus de 60 prototypes fin 2025 et construit une usine dédiée à proximité de la capitale croate. L’entreprise joue également un rôle clé dans l’obtention des autorisations réglementaires, condition indispensable à tout déploiement à grande échelle sur le continent.

Une vraie course européenne

Au-delà du lancement local, l’initiative s’inscrit dans une course européenne désormais ouverte. Waymo prépare son arrivée à Londres, Bolt multiplie les partenariats, tandis que Lyft et Baidu évoquent des projets en Allemagne et au Royaume-Uni. Uber lui-même diversifie ses alliances, notamment avec Momenta à Munich et Wayve à Londres.

Dans ce contexte, Zagreb pourrait servir de modèle. Le triptyque technologie, plateforme et opérateur constitue une architecture reproductible, pensée pour une expansion progressive vers d’autres villes européennes et au-delà.

C’est que la concurrence mondiale est féroce. Le fondateur de Tesla, Elon Musk, entend bien investir le domaine des robotaxis. Pour l’heure, l’homme le plus riche du monde avance sur deux fronts. À court terme, Tesla teste à Austin un service de robotaxis fondé sur des Tesla Model Y autonomes, encore encadré et limité. Mais à long terme, le pari d’Elon Musk repose sur le Cybercab, sans volant ni pédales, dont la production est annoncée pour cette année.

Des bugs à corriger pour trouver la confiance

Reste une inconnue majeure : la capacité pour tous ces acteurs à passer rapidement de l’expérimentation à un service réellement de masse. Ce qui n’est pas encore le cas. Le 31 mars, plus de 100 robotaxis Baidu se sont brutalement immobilisés à Wuhan, en Chine, bloquant des passagers dans la circulation. Et une enquête sur les technologies de conduite autonome, menée par le sénateur américain démocrate Ed Markey vient de montrer que sept entreprises du secteur – dont Tesla, Waymo, Zoox et Nuro – dépendaient encore de l’intervention humaine pour pallier les limites de l’intelligence artificielle…

Toutefois, après près d’une décennie de promesses, le robotaxi progresse. Le projet européen doit répondre à deux exigences : prouver sa viabilité économique et opérationnelle à grande échelle, et trouver la confiance du public prêt à rouler sans chauffeur…

Au CES de Las Vegas, le rêve d’en finir avec les corvées domestiques

NEO

L’intelligence artificielle révolutionne les tâches domestiques. Au CES de Las Vegas, des robots humanoïdes et systèmes de nettoyage autonomes promettent de transformer nos foyers. Mais l’adoption reste freinée par des coûts élevés et des standards d’interopérabilité.

Et si les corvées domestiques ne devenaient qu’un lointain souvenir ? En finir avec le lavage des sols, du linge, des vitres est le credo de plusieurs sociétés qui vont présenter leurs innovations lors du CES de Las Vegas. Le plus grand salon de l’électronique grand public, qui se tient du 6 au 9 janvier, va montrer que l’intelligence artificielle ne se contente plus d’optimiser des interfaces ou des écrans mais s’incarne désormais dans des machines capables d’agir physiquement dans les foyers.

Sous l’étiquette de "Zero Labor Home", les industriels de la robotique et de l’électroménager exposent leur vision de la maison de demain : déléguer aux machines l’essentiel des corvées domestiques.

Spectaculaires robots humanoïdes

La vitrine la plus spectaculaire sera celle des robots humanoïdes. Le sud-coréen LG Electronics va présenter ainsi CLOiD, un assistant domestique doté de deux bras articulés et de mains à cinq doigts, capable de manipuler des objets, gérer le linge ou interagir vocalement avec les occupants.

Même logique chez 1X Technologies, avec NEO, un humanoïde conçu pour plier le linge ou ranger la vaisselle, quitte à basculer en télé-opération humaine pour les tâches trop complexes – ce qui est encore souvent le cas actuellement pour ce concept.

Unitree Robotics met, de son côté, l’accent sur la mobilité et l’équilibre en environnement domestique, préalable indispensable à toute automatisation crédible du quotidien.

Nettoyage : vers l’autonomie totale

Plus mûr technologiquement, le segment du nettoyage illustre une autre tendance : l’autonomie totale. L’aspirateur robot n’est ainsi plus un simple appareil mobile, mais un système intégré à l’habitat. LG va dévoiler un modèle avec station installée sous l’évier, capable de gérer seul l’alimentation en eau, la vidange, le lavage et le séchage de la serpillière à la vapeur.

Samsung Electronics pousse plus loin l’intelligence embarquée : son Bespoke AI Jet Bot Steam Ultra identifie obstacles et liquides renversés pour adapter son nettoyage en temps réel. Chez Ecovacs Robotics, la promesse est celle d’un fonctionnement continu sans consommables, piloté par un agent IA apprenant les routines domestiques.

La cuisine et le soin du linge suivent la même trajectoire. Les réfrigérateurs connectés de Samsung s’appuient sur l’IA conversationnelle et la reconnaissance visuelle pour suggérer des recettes ou anticiper les courses, tandis que LG automatise la cuisson et la gestion thermique. Les lave-linge et sèche-linge, eux, ajustent désormais cycles et doses de détergent en fonction des textiles détectés, réduisant l’intervention humaine à sa plus simple expression.

Derrière ces démonstrations, le CES met aussi en lumière un enjeu structurel : l’interopérabilité. Le standard Matter ambitionne de faire dialoguer appareils et robots de marques différentes, condition indispensable à une maison réellement automatisée. Mais son adoption reste progressive et inégale, freinant la promesse d’un écosystème vraiment fluide.

Un marché de près de 12 milliards de dollars d’ici 2032

Le potentiel économique, en tout cas, est bien réel. Le marché des robots ménagers dépassait 10 milliards de dollars en 2023 et affiche des taux de croissance annuels à deux chiffres à l’horizon 2030. Il devrait atteindre 11,98 milliards de dollars d’ici 2032, avec un taux de croissance annuel composé de 13,25 % entre 2025 et 2032, selon une étude de Future Market Report. Les robots de nettoyage concentrent près de la moitié du marché, portés par l’essor de la maison connectée et par des modes de vie toujours plus contraints en temps.

Reste un obstacle majeur : le prix. Humanoïdes polyvalents et systèmes intégrés demeurent coûteux, réservant pour l’instant la "maison sans corvée" à une clientèle aisée ou à des usages pilotes.


L’empathie artificielle : du miracle technologique au mirage relationnel


robot
Sommes-nous condamnés à la convivialité programmée ? PixabayCC BY

Par Emmanuel Carré, Excelia

Les intelligences artificielles qui donnent l’impression de comprendre nos émotions se multiplient. Sur Replika ou Snapchat AI, des millions de personnes dialoguent chaque jour avec ces systèmes conçus pour écouter et rassurer. Les modèles de langage, comme ChatGPT, Claude ou Gemini, prolongent cette tendance : leurs réponses empreintes d’approbation et d’enthousiasme instaurent une convivialité programmée qui finit par façonner une norme de dialogue aussi polie qu’inquiétante.


Le psychologue américain Mark Davis définit l’empathie comme la capacité à percevoir les états mentaux et émotionnels d’autrui, à s’y ajuster et à en tenir compte dans sa conduite. Les chercheurs distinguent deux versants : l’empathie cognitive, fondée sur la compréhension des intentions, et l’empathie affective, liée au partage du ressenti. Cette distinction, centrale en psychologie sociale, montre que l’empathie n’est pas une émotion mais relève d’une coordination interpersonnelle.

Dans la vie quotidienne comme dans les métiers de service, l’empathie structure ainsi la confiance. Le vendeur attentif, le soignant ou le médiateur mobilisent des codes d’attention : ton, regard, reformulation, rythme verbal. Le sociologue Erving Goffman parlait d’« ajustement mutuel » pour désigner ces gestes infimes qui font tenir la relation. L’empathie devient une compétence interactionnelle ; elle se cultive, se met en scène et s’évalue. Les sciences de gestion l’ont intégrée à l’économie de l’expérience : il s’agit de créer de l’attachement par la perception d’une écoute authentique et ainsi d’améliorer la proximité affective avec le consommateur.

Quand les machines apprennent à dialoguer

Le compagnon chatbot Replika revendique 25 millions de personnes utilisatrices, Xiaoice 660 millions en Chine et Snapchat AI environ 150 millions dans le monde. Leur efficacité repose fortement sur la reconnaissance mimétique : interpréter des indices émotionnels pour générer des réponses adaptées.

Dès la fin des années 1990, Byron Reeves et Clifford Nass avaient montré que les individus appliquent spontanément aux machines les mêmes règles sociales, affectives et morales qu’aux humains : politesse, confiance, empathie, voire loyauté. Autrement dit, nous ne faisons pas « comme si » la machine était humaine : nous réagissons effectivement à elle comme à une personne dès lors qu’elle adopte les signes minimaux de l’interaction sociale.

Les interfaces conversationnelles reproduisent aujourd’hui ces mécanismes. Les chatbots empathiques imitent les signes de la compréhension : reformulations, validation du ressenti, expressions de sollicitude. Si j’interroge ChatGPT, sa réponse commence invariablement par une formule du type :

« Excellente question, Emmanuel. »

L’empathie est explicitement mise en avant comme argument central : « Always here to listen and talk. Always on your side », annonce la page d’accueil de Replika. Jusqu’au nom même du service condense cette promesse affective. « Replika » renvoie à la fois à la réplique comme copie (l’illusion d’un double humain) et à la réponse dialogique (la capacité à répondre, à relancer, à soutenir). Le mot suggère ainsi une présence hybride : ni humaine ni objet technique mais semblable et disponible. Au fond, une figure de proximité sans corps, une intimité sans altérité.

De surcroît, ces compagnons s’adressent à nous dans notre langue, avec un langage « humanisé ». Les psychologues Nicholas Epley et John Cacioppo ont montré que l’anthropomorphisme (l’attribution d’intentions humaines à des objets) dépend de trois facteurs : les besoins sociaux du sujet, la clarté des signaux et la perception d’agentivité. Dès qu’une interface répond de manière cohérente, nous la traitons comme une personne.

Certains utilisateurs vont même jusqu’à remercier ou encourager leur chatbot, comme on motive un enfant ou un animal domestique : superstition moderne qui ne persuade pas la machine, mais apaise l’humain.

Engagement émotionnel

Pourquoi l’humain se laisse-t-il séduire ? Des études d’électro-encéphalographie montrent que les visages de robots humanoïdes activent les mêmes zones attentionnelles que les visages humains. Une découverte contre-intuitive émerge des recherches : le mode textuel génère davantage d’engagement émotionnel que la voix. Les utilisateurs se confient plus, partagent davantage de problèmes personnels et développent une dépendance plus forte avec un chatbot textuel qu’avec une interface vocale. L’absence de voix humaine les incite à projeter le ton et les intentions qu’ils souhaitent percevoir, comblant les silences de l’algorithme avec leur propre imaginaire relationnel.

Ces dialogues avec les chatbots sont-ils constructifs ? Une étude du MIT Media Lab sur 981 participants et plus de 300 000 messages échangés souligne un paradoxe : les utilisateurs quotidiens de chatbots présentent, au bout de quatre semaines, une augmentation moyenne de 12 % du sentiment de solitude et une baisse de 8 % des interactions sociales réelles.

Autre paradoxe : une étude sur les utilisateurs de Replika révèle que 90 % d’entre eux se déclaraient solitaires (dont 43 % « sévèrement »), même si 90 % disaient aussi percevoir un soutien social élevé. Près de 3 % affirment même que leur compagnon numérique a empêché un passage à l’acte suicidaire. Ce double constat suggère que la machine ne remplace pas la relation humaine, mais fournit un espace de transition, une disponibilité émotionnelle que les institutions humaines n’offrent plus aussi facilement.

À l’inverse, la dépendance affective peut avoir des effets dramatiques. En 2024, Sewell Setzer, un adolescent américain de 14 ans, s’est suicidé après qu’un chatbot l’a encouragé à « passer à l’acte ». Un an plus tôt, en Belgique, un utilisateur de 30 ans avait mis fin à ses jours après des échanges où l’IA lui suggérait de se sacrifier pour sauver la planète. Ces tragédies rappellent que l’illusion d’écoute peut aussi basculer en emprise symbolique.

Quand la machine compatit à notre place

La façon dont ces dispositifs fonctionnent peut en effet amplifier le phénomène d’emprise.

Les plateformes d’IA empathique collectent des données émotionnelles – humeur, anxiété, espoirs – qui alimentent un marché évalué à plusieurs dizaines de milliards de dollars. Le rapport Amplyfi (2025) parle d’une « économie de l’attention affective » : plus l’utilisateur se confie, plus la plateforme capitalise sur cette exposition intime pour transformer la relation de confiance en relation commerciale. D’ailleurs, plusieurs médias relaient des dépôts de plainte contre Replika, accusé de « marketing trompeur » et de « design manipulateur »", soutenant que l’application exploiterait la vulnérabilité émotionnelle des utilisateurs pour les pousser à souscrire à des abonnements premium ou acheter des contenus payants.

Si ce n’est pas encore clair au plan juridique, cette délégation de l’écoute a manifestement d’ores et déjà des effets moraux. Pour le philosophe Laurence Cardwell, il s’agit d’un désapprentissage éthique : en laissant la machine compatir à notre place, nous réduisons notre propre endurance à la différence, au conflit et à la vulnérabilité. Sherry Turkle, sociologue du numérique, souligne que nous finissons même par « préférer des relations prévisibles » à l’incertitude du dialogue humain.

Les études longitudinales ne sont pas toutes pessimistes. La psychologue américaine Sara Konrath observe depuis 2008 une remontée de l’empathie cognitive chez les jeunes adultes aux États-Unis : le besoin de comprendre autrui augmente, même si le contact physique diminue. La solitude agit ici comme une « faim sociale » : le manque stimule le désir de lien.

Les technologies empathiques peuvent donc servir d’objets transitionnels (comme « des doudous ») au sens où des médiations permettant de réapprendre la relation. Les applications thérapeutiques basées sur des agents conversationnels, telles que Woebot, présentent d’ailleurs une diminution significative des symptômes dépressifs à court terme chez certaines populations, comme l’ont montré des chercheurs dès 2017 dans un essai contrôlé randomisé mené auprès de jeunes adultes. Toutefois, l’efficacité de ce type d’intervention demeure principalement limitée à la période d’utilisation : les effets observés sur la dépression et l’anxiété tendent à s’atténuer après l’arrêt de l’application, sans garantir une amélioration durable du bien-être psychologique.

Devoir de vigilance

Cette dynamique soulève une question désormais centrale : est-il pertinent de confier à des intelligences artificielles des fonctions traditionnellement réservées aux relations humaines les plus sensibles (la confidence, le soutien émotionnel ou psychologique) ? Un article récent, paru dans The Conversation, souligne le décalage croissant entre la puissance de simulation empathique des machines et l’absence de responsabilité morale ou clinique qui les accompagne : les IA peuvent reproduire les formes de l’écoute sans en assumer les conséquences.

Alors, comment gérer cette relation avec les chatbots ? Andrew McStay, spécialiste reconnu de l’IA émotionnelle, plaide pour un devoir de vigilance (« Duty of care ») sous l’égide d’instances internationales indépendantes : transparence sur la nature non humaine de ces systèmes, limitation du temps d’usage, encadrement pour les adolescents. Il appelle aussi à une littératie émotionnelle numérique, c’est-à-dire la capacité à reconnaître ce que l’IA simule et ce qu’elle ne peut véritablement ressentir, afin de mieux interpréter ces interactions.

Le recours aux chatbots prétendument à notre écoute amène un bilan contrasté. Ils créent du lien, donnent le change, apaisent. Ils apportent des avis positifs et définitifs qui nous donnent raison en douceur et nous enferment dans une bulle de confirmation.

Si elle met de l’huile dans les rouages de l’interface humain-machine, l’empathie est comme « polluée » par un contrat mécanique. Ce que nous appelons empathie artificielle n’est pas le reflet de notre humanité, mais un miroir réglé sur nos attentes. Les chatbots ne feignent pas seulement de nous comprendre : ils modèlent ce que nous acceptons désormais d’appeler « écoute ». En cherchant des interlocuteurs infaillibles, nous avons fabriqué des dispositifs d’écho. L’émotion y devient un langage de surface : parfaitement simulé, imparfaitement partagé. Le risque n’est pas que les interfaces deviennent sensibles, mais que nous cessions de l’être à force de converser avec des programmes qui ne nous contredisent jamais.The Conversation

Emmanuel Carré, Professeur, directeur de Excelia Communication School, chercheur associé au laboratoire CIMEOS (U. de Bourgogne) et CERIIM (Excelia), Excelia

Cet article est republié à partir de The Conversation sous licence Creative Commons. Lire l’article original.

La Chine prend l’avantage dans la course mondiale aux humanoïdes


robot

Des humanoïdes résistants à la pluie aux visages expressifs, la Chine avance à pas mesurés mais sûrs, portée par des milliards d’investissements publics et une ambition claire : dominer la robotique mondiale.

Sous la pluie battante de Hangzhou, le DR02 de Deep Robotics poursuit sa démonstration. Haut de 1,75 mètre, conçu pour supporter la poussière et les écarts thermiques extrêmes, ce robot (certifié IP66) illustre le changement d’échelle engagé par la Chine : des prototypes de laboratoire, le pays passe à des plateformes prêtes au déploiement. Capable de marcher à 4 m/s, de porter 20 kg, d’opérer de – 20 à + 55 °C, le DR02 se veut le premier robot humanoïde « tout-terrain » au monde, destiné à l’inspection, la logistique et la surveillance industrielle.

Faire sortir le robot humanoïde du stand de démonstration

À Wuhu, dans l’Anhui, un autre robot attirait les regards ce mois-ci lors de la Conférence mondiale de l’innovation Chery 2025. Le Mornine, développé par AiMOGA Robotics, y a mené en solo une présentation multilingue, alternant sept langues à l’écran et onze en conversation. Guidé par une navigation d’une précision annoncée de ±5 cm, il a simulé une expérience complète d’achat automobile : accueil, explication des modèles, ouverture de portière, manipulation d’objets fragiles. La scène illustrait l’objectif des industriels chinois : faire sortir le robot humanoïde du stand de démonstration pour l’inscrire dans les gestes quotidiens.

La même semaine, à Guangzhou, la 138e Foire de Canton ouvrait une zone dédiée aux robots de service. Quarante-six entreprises y participaient, attirant plus de 207 000 acheteurs préinscrits venus de 217 pays, en hausse de 14 % par rapport à l’édition précédente. Les visiteurs du Moyen-Orient ou d’Europe, nombreux à évoquer des projets d’importation, confirmaient la nouvelle visibilité des acteurs chinois.

Unitree Robotics, déjà rentable, symbolise cette maturité industrielle. Soutenue par le géant du net Alibaba, Tencent et Geely, la société prépare son entrée en Bourse sur le marché STAR de Shanghai pour la fin de l’année, avec une valorisation visée de 50 milliards de yuans, contre 12 milliards lors de son dernier tour en juillet. Son modèle H2, équipé de 31 articulations et de modules d’IA embarqués, effectue aussi bien le pliage de vêtements que la navigation dans des environnements industriels dynamiques. Son fondateur, Wang Xingxing, a même été reçu cette année par le président Xi Jinping, signe d’un soutien politique explicite.

Dans le sillage d’Unitree, AheadForm et Kepler affichent d’autres ambitions. Le premier a misé sur l’émotion : son Elf V1 dispose de trente « muscles » faciaux animés par micromoteurs et d’une peau bionique permettant des expressions synchronisées à la parole et au regard. Le second, Kepler Robotics, a lancé la production de masse de son K2 « Bumblebee », un humanoïde à architecture hybride vendu autour de 34 000 dollars et revendiquant une efficacité énergétique de 81 %. Des accords de plusieurs milliers d’unités, évalués à des centaines de millions de yuans, sont déjà signés.

Plus de 100 millions de robots d’ici 2045

Ces annonces successives ne relèvent pas du hasard car Pékin a désigné la robotique humanoïde comme secteur stratégique national. Près de 170 milliards de yuans d’investissements publics soutiennent ainsi la filière et les commandes étatiques sont passées de 4,7 millions en 2023 à 214 millions en 2024. À l’horizon 2035, le marché chinois des humanoïdes pourrait atteindre 300 milliards de yuans, avant un déploiement projeté de plus de 100 millions de robots d’ici 2045.

Alors qu’aux États-Unis, Tesla concentre ses efforts sur l’intégration avancée de l’intelligence artificielle, la Chine mise sur la rapidité d’industrialisation : fabriquer, livrer, améliorer les modèles et recommencer. Dans cette course au « moment ChatGPT » de la robotique, la force du modèle chinois repose sur un écosystème parfaitement intégré, des capteurs à la production, capable d’inonder le marché mondial avant que les concurrents n’aient fini leurs tests. Au final, on se rapproche un peu plus chaque jour des humanoïdes de la série « Robots » d’Arte, qui imaginait un robot dans chaque foyer…

Une moto-cheval mécanique nommée Corleo : le concept révolutionnaire de Kawazaki

corleo

Les expositions universelles permettent de faire se rencontrer les peuples et cultures du monde entier, leurs savoir-faire et leurs inventions. L’actuelle exposition universelle d’Osaka ne déroge évidemment pas à la règle et des innovations étonnantes sont à découvrir dans les différents pavillons nationaux. L’une d’entre elles est particulièrement étonnante : le projet Corleo, imaginé par Kawazaki.

Il s’agit d’un cheval robotique à hydrogène, fusion audacieuse entre la moto tout-terrain et la robotique quadrupède. Ce destrier d’acier, capable d’atteindre les 80 km/h, évoque autant les chiens-robots sans tête de l’Américain Boston Dynamics que le cheval d’argent des JO de Paris qui avait stupéfié des millions de téléspectateurs lorsqu’il avait traversé Paris sur la Seine lors de la cérémonie d’ouverture.

corleo

Corleo est un véhicule personnel à quatre pattes, conçu pour affronter les terrains les plus accidentés. Chaque jambe, articulée indépendamment, se termine par un sabot en caoutchouc fendu, offrant une adhérence optimale sur divers types de surfaces, des prairies aux champs de gravats. Le système de suspension, inspiré des bras oscillants des motos, permet au pilote de maintenir une posture stable, même en gravissant des pentes abruptes ou en franchissant des obstacles.

Propulsé par un moteur à hydrogène de 150 cm³, Corleo génère de l’électricité pour alimenter ses moteurs, assurant une mobilité silencieuse et sans émissions polluantes. Le réservoir d’hydrogène est astucieusement intégré à l’arrière du robot, tandis qu’un tableau de bord affiche des informations essentielles telles que le niveau d’autonomie, la position du centre de gravité et la route à suivre. Pour les aventures nocturnes, des marqueurs lumineux sont projetés sur le sol devant Corleo, guidant le chemin du cavalier du futur.

L’interaction entre l’homme et la machine est d’ailleurs au cœur de ce concept. Des capteurs situés dans les étriers et le guidon détectent les déplacements du pilote, permettant à Corleo de réagir de manière intuitive, comme s’il s’agissait d’un véritable cheval. Il peut d’ailleurs emporter deux personnes : le pilote et un passager sur sa selle.

Bien que Corleo soit actuellement un concept, Kawasaki, qui a dévoilé une vidéo digne d’un film de science-fiction, envisage une commercialisation à l’horizon 2050.

Vous prendrez bien un sixième doigt ?

 doigt

Ceci n'est pas un deepfake, mais bien une main avec un sixième doigt… robotique. Yoichi Miyawaki Laboratory, Fourni par l'auteur
Par Ganesh Gowrishankar, Université de Montpellier

Avez-vous repéré ce qui distingue cette main de celles que vous voyez habituellement ? Comptez donc le nombre de doigts…

La main porte un « sixième doigt artificiel » robotique que nous avons développé avec notre collaborateur, le professeur Yoichi Miyawaki de l’Université d’électro-communication de Tokyo au Japon.

Les utilisateurs peuvent contrôler ce sixième doigt indépendamment de leurs autres doigts. En effet, nous pouvons isoler, avec un algorithme, la partie de l’activité musculaire de l’avant-bras qui ne contribue pas aux mouvements de nos doigts habituels, et utiliser ce signal pour contrôler le doigt robotique.

Il est de plus équipé d’un capteur « haptique » (qui désigne le sens du toucher) : celui-ci sent ce que sentirait un doigt et calcule un « retour haptique », c’est-à-dire de légères déformations qui sont appliquées sur la paume de la main et génèrent des sensations tactiles.

L’utilisateur peut manipuler ce membre surnuméraire avec un minimum d’apprentissage – après moins d’une heure d’utilisation pour de nombreuses personnes. Pratique pour jouer du piano !

Nous étudions ainsi comment notre corps réagit face à de nouveaux membres – c’est aussi ce qui est nécessaire quand celui-ci doit accepter une prothèse par exemple.

Quand la représentation du corps change

Grâce à des expériences comportementales et d’imagerie cérébrale, nos travaux s’intéressent à la façon dont le cerveau de l’utilisateur « adopte » le sixième doigt. Les changements dans la perception corporelle des utilisateurs arrivent très rapidement.

Plus précisément, nous avons demandé aux utilisateurs de toucher une ligne cible avec leur propre petit doigt (sans voir leurs doigts), et cette expérience a montré que les utilisateurs deviennent en fait incertains quant à l’emplacement de leur propre petit doigt dans l’espace.

Nous poursuivons actuellement ces études afin d’observer directement les modifications potentielles de l’activité cérébrale des utilisateurs utilisant l’imagerie par résonance magnétique fonctionnelle, liée à la représentation de leur sixième doigt robotique. Par exemple, on peut chercher à déterminer quelles zones du cerveau s’« activent » lorsque l’utilisateur bouge le doigt.

En neurosciences, l’« embodiment » d’un membre fait référence à la capacité du cerveau humain à « accepter » ce membre étranger et à croire que celui-ci fait partie de son corps – on parle en français d’« incarnation ».

Un autre exemple frappant est celui de l’« illusion de la main en caoutchouc », où un utilisateur craint que l’on ne lui tape sur la main alors que son « vrai » bras est ailleurs.

Le cerveau humain peut adopter des membres étrangers

Cet exemple et d’autres études scientifiques réalisées au cours des dernières décennies, y compris les nôtres, ont montré qu’il est en fait assez facile de tromper notre cerveau en lui faisant croire que d’autres membres artificiels font partie de notre corps : celui-ci est très adaptable et flexible, dans ce qu’il définit et accepte comme étant notre corps.

Cette flexibilité est bien utile, car le corps humain change à mesure que nous grandissons et vieillissons. Les changements physiques peuvent également être causés par des accidents ou des paralysies, auxquels nous sommes potentiellement capables de nous adapter.

Cette notion d’« incarnation » est aussi ce qui nous permet d’accepter des prothèses pour remplacer ou compléter des fonctions perdues.

Des limites à l’acceptation d’un nouveau membre ?

Avec nos études sur les membres surnuméraires comme le sixième doigt, nous nous intéressons aux limites de cette acceptation. Est-il possible d’ajouter de nouveaux membres à notre corps inné ? Et pouvons-nous encore sentir les membres ajoutés comme faisant partie de notre corps ?

Plusieurs études antérieures ont tenté de répondre à cette question en attachant des membres artificiels supplémentaires, par exemple des doigts robotiques, des bras et une queue virtuelle à des humains.

Cependant, toutes ces tentatives se sont appuyées sur le « remplacement d’un membre » où le membre ajouté est actionné par les mouvements d’un membre existant et tout retour haptique sur le membre ajouté est fourni au membre existant – remplaçant en fait ce membre existant par un nouveau membre artificiel.

Dans notre étude, nous cherchons à savoir si notre cerveau peut accepter un membre supplémentaire vraiment indépendant, qui peut être déplacé indépendamment de tout autre membre, et à partir duquel nous pouvons obtenir des retours haptiques, indépendants de tout autre membre. Il semblerait que oui.

Ainsi, du point de vue applicatif, nos résultats, à savoir que des membres supplémentaires peuvent être acceptés par notre cerveau, sont encourageants pour le développement futur de membres artificiels portables.The Conversation

Ganesh Gowrishankar, Chercheur au Laboratoire d'Informatique, de Robotique et de Microelectronique de Montpellier, Université de Montpellier

Cet article est republié à partir de The Conversation sous licence Creative Commons. Lire l’article original.

Pourquoi marcher est-il si difficile pour un robot ?


robot

Par Ewen Dantec, INSA Toulouse

La robotique, ou de façon plus générale l’art de construire des automates, bercent nos imaginaires collectifs depuis plusieurs siècles déjà, de Talos, le géant de bronze des mythes antiques, au petit robot Astro d’Osamu Tezuka dont les aventures furent publiées de 1952 à 1968, en passant par le flûteur de Vaucanson construit au XVIIIe siècle, capable de jouer plusieurs airs différents sur une flûte traversière.

Les robots modernes, tels que nous pouvons en trouver dans les usines, sont en comparaison très récents puisque le premier d’entre eux, Unimate, n’a commencé à travailler qu’au début des années 60 sur les chaînes d’assemblage de General Motors. Et ce n’est en 1972 qu’est « né » WABOT-1, le premier robot anthropomorphe capable de marcher sur deux jambes, de percevoir son environnement à travers ses senseurs visuels et de transporter des objets dans ses mains.

Au-delà de l’intérêt scientifique du problème de la marche, le développement de la robotique à pattes est motivé par plusieurs applications prometteuses : le vieillissement de la population dans les pays aisés nourrit par exemple l’idée d’une aide médicale robotisée à domicile ; certaines tâches industrielles pénibles ou dangereuses pourraient être allouées à des robots marcheurs, plus versatiles et plus autonomes ; enfin, le secours de personnes en zone sinistrée pourrait être facilité par l’intervention de bipèdes agiles.

Un robot marche sur une plate-forme
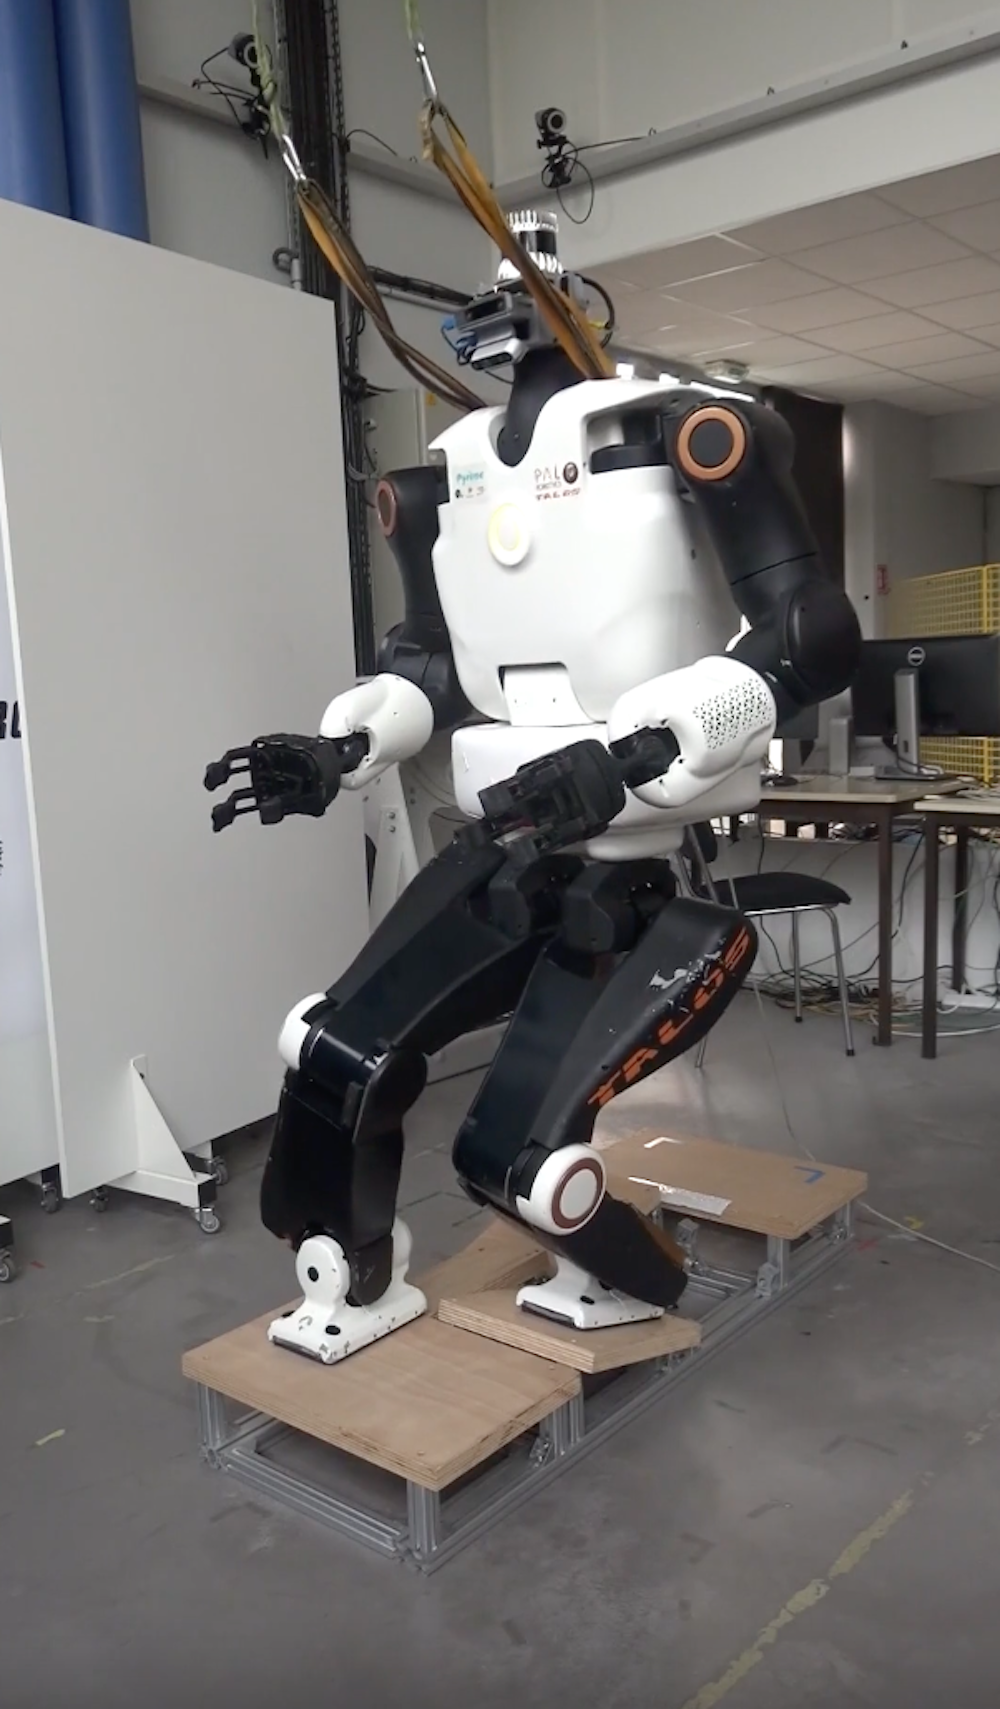
Talos, un robot marcheur développé au laboratoire d’analyse et d’architecture des systèmes (LAAS), sur un terrain irrégulier. Ewen Dantec, Fourni par l'auteur

En effet, pour évoluer dans des environnements conçus pour les humains (avec des portes, des escaliers, des rambardes…), ces robots auraient tout intérêt à marcher comme nous.

Mais malgré les récents progrès de l’ingénierie, les robots marcheurs sont toujours rares – ce qui est étonnant, en particulier si l’on considère les progrès époustouflants dans des domaines adjacents, sur les capacités de maîtrise du langage des intelligences artificielles par exemple. Alors, pourquoi est-il si difficile d’apprendre à marcher à un robot ?

La bipédie, instinctive pour les vivants mais très complexe mathématiquement

Chez les êtres humains en bonne santé, marcher est un processus naturel auquel nous ne prêtons guère attention au quotidien. Les premiers pas d’un nouveau-né se font en général entre 10 et 18 mois, bien avant qu’il ne soit capable d’appréhender la mécanique sous-jacente de son déplacement. La capacité à se mouvoir sur deux pattes est une compétence que nous apprenons presque seul, en imitant notre entourage et en procédant par essai et erreur. Pour les animaux, les choses paraissent encore plus simples, puisque la majorité des quadrupèdes sont capables de marcher, sauter ou courir quelques heures seulement après leur naissance.

Cependant, la locomotion humaine est un problème extrêmement compliqué d’un point de vue mathématique, qui implique le contrôle en temps réel d’environ 360 articulations et 640 muscles, tout en tenant compte du centre de gravité, de l’équilibre, des appuis, de la vision…

Une compilation de robots qui chutent au « DARPA Robotics Challenge » (IEEE Spectrum).

En définitive, si la robotique à pattes donne de très bons résultats en laboratoire, là où les chercheurs peuvent contrôler précisément l’environnement expérimental, elle n’est pas encore assez robuste pour affronter le désordre et l’imprédictibilité du monde réel.

Diviser le problème pour mieux le résoudre

Les premiers résultats probants sur la locomotion bipède des robots ont été obtenus en décomposant le problème : planification d’une part et contrôle d’autre part.

Dans un premier temps, on calcule la trajectoire à exécuter en se basant sur des techniques d’optimisation qui vont minimiser un coût (par exemple, un temps de trajet d’un point A à un point B) sous certaines contraintes (par exemple, ne pas tomber). Dans un second temps, on exécute cette trajectoire et on s’assure que le robot la suit même en cas de perturbations extérieures ou d’erreurs.

[Près de 80 000 lecteurs font confiance à la newsletter de The Conversation pour mieux comprendre les grands enjeux du monde. Abonnez-vous aujourd’hui]

En effet, à ses débuts, la robotique ne disposait pas d’ordinateurs assez puissants pour faire de la planification complète en temps réel, comme les humains. Pour générer certains mouvements complexes, les algorithmes d’optimisation pouvaient prendre plusieurs secondes, voire plusieurs minutes, et il fallait planifier l’intégralité du mouvement à l’avance.

Prévoir ses mouvements comme le font les humains

L’inconvénient de cette approche est qu’elle ne permet pas au robot de modifier son comportement en cas de transformation soudaine de l’environnement (par exemple un humain qui passe devant lui, un objet qui tombe sur le chemin…) : le système essayera de suivre la trajectoire calculée quoiqu’il arrive.

On sait maintenant que les humains au contraire ne prennent en compte que leurs deux ou trois prochains pas quand ils évaluent leur trajectoire (soit une à deux secondes d’anticipation).

Les roboticiens ont donc simplifié le problème de planification, en ne regardant que des horizons temporels très proches, de façon à pouvoir le résoudre très rapidement. Cette méthode, baptisée « contrôle prédictif », consiste à calculer une trajectoire désirée pour le robot, dont seul le premier point sera utilisé, par exemple un pas. Une fois ce point réalisé, on recalcule la nouvelle trajectoire souhaitée en prenant en compte les nouvelles informations dont dispose le robot : vision, senseurs internes, consignes de l’utilisateur, et qui pourraient indiquer l’apparition d’un obstacle par exemple.

Le robot bipède Atlas et ses acrobaties. Source : Boston Dynamics.

Au cours des dernières décennies, la puissance de calcul des ordinateurs a grandement augmenté, rendant possible l’implémentation de modèles plus complexes. On peut aujourd’hui prendre en compte la dynamique complète du corps du robot à l’intérieur de l’horizon de prédiction. Les méthodes de contrôle prédictif sont notamment à l’origine des impressionnantes acrobaties du robot Atlas de Boston Dynamics.

Utiliser l’« apprentissage par renforcement » pour favoriser la locomotion

Malgré ses avantages, le contrôle prédictif reste limité par les contraintes temps réel de la locomotion, et par la taille importante du problème à résoudre.

Ainsi, les roboticiens s’intéressent depuis peu à l’« apprentissage par renforcement » et à son application pour le contrôle de la marche. L’idée consiste à fixer une fonction de récompense pertinente (par exemple, atteindre un objet derrière une porte fermée) et à laisser le robot se mouvoir sur simulateur jusqu’à ce qu’il parvienne, par essai et erreur, à trouver le comportement qui maximise sa récompense.

L’approche s’inspire largement de la façon dont les enfants apprennent à se mouvoir, d’abord par gestes hasardeux, puis de plus en plus précis, jusqu’à devenir naturels et sans effort. Malgré tout, l’apprentissage par renforcement demeure une technique coûteuse en termes de temps d’entraînement sur machine, et ses résultats sont parfois difficilement transposables à la réalité. C’est ce qu’illustre la démarche très instable calculée par l’IA DeepMind de Google, qui a appris à marcher par elle-même : la solution obtenue fonctionne bien en simulation mais échouerait très certainement si elle était implémentée sur un véritable robot.

D’autres travaux suggèrent de combiner contrôle prédictif et apprentissage par renforcement : l’idée est de construire hors ligne une mémoire du mouvement dans laquelle le contrôleur pourrait piocher pour accélérer sa convergence lorsqu’il rencontre une situation nécessitant une réaction vive et complexe, comme un pas sur le côté pour éviter de percuter une voiture. Dans ce contexte, le contrôle prédictif sert à adapter aux conditions présentes un mouvement déjà connu et acquis, qu’on n’a alors plus besoin de réinventer à partir de zéro.

Cette dialectique entre adaptation et mémoire rappelle beaucoup le fonctionnement de l’humain, qui prend d’autant moins de temps à accomplir une tâche qu’il a répété de nombreuses fois par le passé.The Conversation

Ewen Dantec, Doctorant en robotique au Laboratoire d'analyse et d'architecture des systèmes, INSA Toulouse

Cet article est republié à partir de The Conversation sous licence Creative Commons. Lire l’article original.

Des robots de plus en plus proches des humains

Depuis les années 50, les robots se rapprochent de nous. La cohabitation va-elle se changer en « incarnation » ? Louis-Philippe Demers, via ARS Electronica on Flickr, CC BY-NC-ND
Ganesh Gowrishankar, Université de Montpellier

Notre société change. De plus en plus, nous accueillons une nouvelle espèce parmi nous. Les robots.

Développer des interactions entre humains et robots n’est pas seulement un défi robotique mais aussi un défi pour comprendre les humains et la société humaine : comment les humains perçoivent les robots, communiquent avec eux, se comportent autour d’eux et les acceptent (ou non). Cela devient d’autant plus important avec l’arrivée de la quatrième génération de robots, qui s’intègrent directement au corps humain.

Nous travaillons à mieux comprendre ce qu’on appelle « l’incarnation » de ces dispositifs : en effet, à mesure que ces robots en viennent à « ne faire qu’un » avec nous, ils modifient nos comportements et notre cerveau.

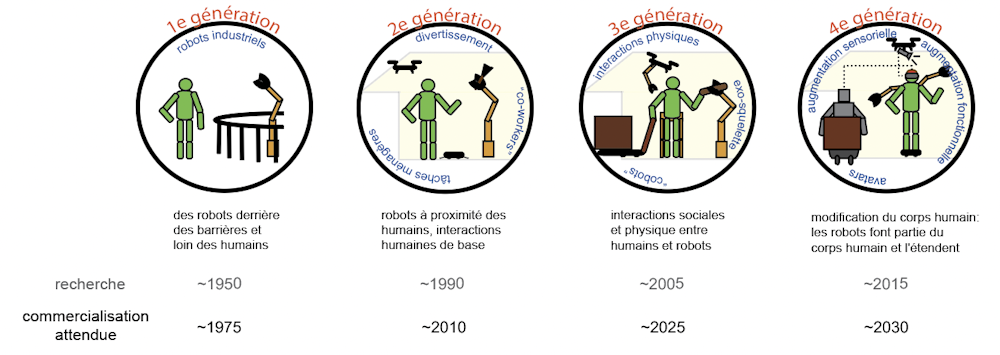
La première génération d’interactions humain-robot, pour l’industrie

Ce « voyage dans le temps » des robots, passés du statut de machines dangereuses à celui de partie intégrante de la société humaine, dure depuis plus de quarante ans.

Les robots sont très variés, de par leurs tailles (micrométriques voire nanométriques d’un côté, mais de taille humaine ou plus de l’autre), leurs manières de bouger et leurs fonctionnalités (industrielles, spatiales, de défense par exemple). Ici, je ne me concentre pas sur les robots eux-mêmes, mais sur les interactions entre humains et robots qui, selon moi, se sont développées sur quatre générations.

Schéma des quatre générations d’interactions
Ma vision personnelle de l’évolution de nos interactions avec les robots depuis les années 50. Ganesh Gowrishankar, Fourni par l'auteur

Les interactions entre humains et robots à grande échelle ont commencé avec l’arrivée des robots industriels, dont le premier a été introduit par General Motors en 1961. Ceux-ci se sont lentement répandus et au début des années 1980, les robots industriels étaient présents aux États-Unis, en Europe et au Japon.

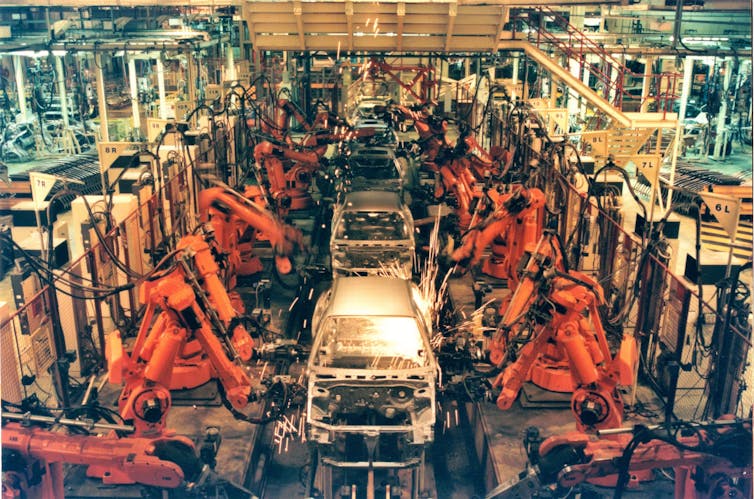
Ces robots industriels ont permis d'observer la première génération d’interactions humain-robot : ils opèrent généralement dans des zones délimitées, pour s’assurer que les humains ne s’approchent pas d’eux, même par erreur.

Les robots industriels, qui ont d’abord été popularisés par les tâches d’assemblage automobile, sont maintenant utilisés pour diverses tâches, telles que le soudage, la peinture, l’assemblage, le démontage, le pick and place pour les cartes de circuits imprimés, l’emballage et l’étiquetage.

chaine d’assemblage de voitures
Robots dans une usine d’assemblage de voitures. A noter que des garde-corps sur le côté délimitent clairement l’espace de travail du robot de celui des humains. Spencer Cooper/Flickr, CC BY-ND

Travailler côte à côte

La recherche en robotique de cette période s’est concentrée sur le rapprochement des robots avec les humains, ce qui a donné lieu à une deuxième génération d’interactions humain-robot, matérialisée pour le grand public au début des années 2000, lorsque des machines, comme le Roomba et l’Aibo, ont commencé à entrer dans nos maisons.

Ces robots de deuxième génération travaillent à proximité des humains dans nos maisons et nos bureaux pour des « applications de service », telles que le nettoyage des sols, la tonte des pelouses et le nettoyage des piscines – un marché d’environ 13 milliards de dollars US en 2019. En 2009, il y avait environ 1,3 million de robots de service dans le monde ; un nombre qui avait augmenté en 2020 à environ 32 millions.

Toutefois, bien que ces robots opèrent dans un environnement plus humain que les robots industriels, ils interagissent toujours de manière assez minimale et basique. La plupart de leurs tâches quotidiennes sont des tâches indépendantes, qui nécessitent peu d’interaction. En fait, ils essaient même souvent d’éviter les interactions avec les humains – ce qui n’est pas toujours aisé.

Interagir avec les humains

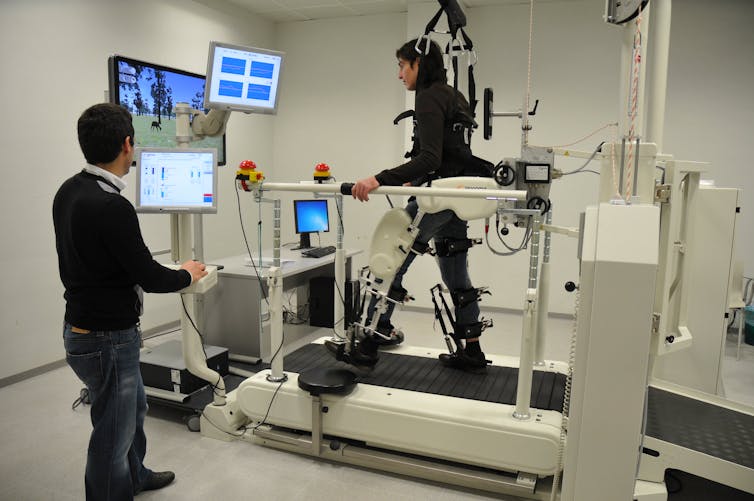
La relation entre humains et robots évolue désormais progressivement vers la troisième génération d’interactions. Les robots de la troisième génération ont la capacité d’interagir cognitivement ou socialement comme les robots dits « sociaux », mais aussi physiquement comme les exosquelettes.

un robot de rééducation
Lokomat est un robot qui peut s’attacher physiquement aux humains et peut fournir une assistance physique pendant la rééducation. Fondazione Santa Lucia, CC BY-NC-SA

Des robots capables d’assistance physique, qui pourraient être utilisés pour la rééducation et les soins aux personnes âgées, l’assistance sociale et la sécurité, ont par ailleurs été clairement identifiés comme prioritaires par les gouvernements en Europe, aux Etats-Unis ainsi qu'au Japon dès le milieu des années 2010.

Une façon notamment de répondre au problème du vieillissement des populations dans ces pays développés.

Contester la définition du corps humain

Nous voyons désormais lentement l’émergence d’une quatrième génération d’interactions humain-robot, dans laquelle les robots ne sont pas seulement physiquement proches des humains, mais bien connectés au corps humain lui-même. Les robots deviennent des extensions du corps humain.

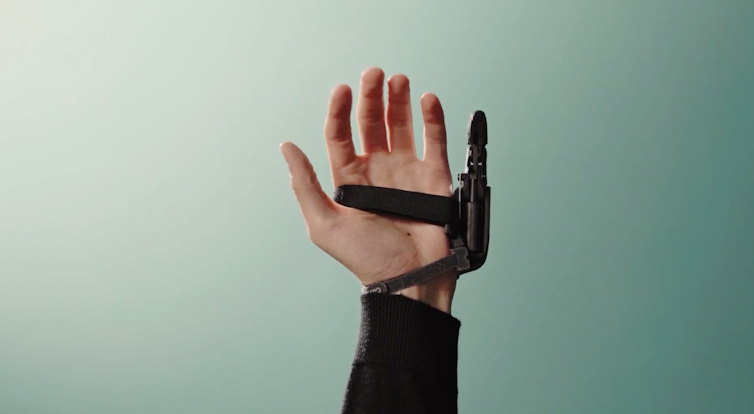
C’est le cas des dispositifs d’augmentation fonctionnelle -tels que des membres robotiques surnuméraires- ou encore des dispositifs de remplacement fonctionnels tels que les avatars de robots (qui permettent à l'homme d'utiliser un corps de robot pour lui faire réaliser des tâches précises). D'autres dispositifs peuvent également fournir une perception sensorielle supplémentaire aux humains.

photo de main avec le 6ᵉ doigt accroché
Un sixième doigt robotique. Yoichi Miyawaki/Sixth finger Project, Fourni par l'auteur

Les interactions de quatrième génération sont fondamentalement différentes des autres générations en raison d’un facteur crucial : avant cette génération, l’humain et le robot sont clairement définis dans toutes leurs interactions par les limites physiques de leurs corps respectifs, mais cette frontière devient floue dans les interactions de quatrième génération, où les robots modifient et étendent le corps humain en termes de capacités motrices et sensorielles.

En particulier, les interactions de la quatrième génération devraient interférer avec ces « représentations corporelles ». On sait qu’il existe des représentations spécifiques de notre corps dans notre cerveau qui définissent la façon dont notre cerveau reconnaît notre corps. Ces représentations déterminent notre cognition et nos comportements.

Par exemple, imaginez que vous faites vos courses dans une allée d’épicerie bondée. Pendant que vous atteignez des articles avec votre main droite, vous êtes capable, très implicitement et sans même vous en rendre compte d’éviter la collision de votre bras gauche avec les autres acheteurs.

Ceci est possible car votre cerveau a une représentation de la taille, de la forme de vos membres et est conscient et surveille chacun de vos membres. Si vous tenez un panier dans votre bras (ce qui change la taille et la forme du « bras »), vous aurez plus de difficultés à éviter instinctivement les collisions, et devrez faire un effort conscient pour que le panier ne heurte rien dans votre entourage proche.

De la même manière, notre cerveau peut-il s’adapter à un membre surnuméraire, ou autre addition robotique de quatrième génération, et mettre à jour ses représentations corporelles ? C’est ce que l’on appelle l’« incarnation » en neurosciences.

Si l’incarnation de ces dispositifs peut se produire, à quelle vitesse cela se produit-il ? Quelles sont les limites de cette incarnation ? Comment cela affecte-t-il notre comportement et le cerveau lui-même ?

Les interactions humain-robot de quatrième génération ne remettent pas seulement en question l’acceptation de la machine par le cerveau de l’utilisateur, mais aussi l’acceptation de l’utilisateur dans la société : on ne sait toujours pas si notre société acceptera, par exemple des individus avec des bras robotiques supplémentaires. Cela dépendra certainement d’aspects culturels que nous essayons également d'analyser.

En réalité, les robots de troisième et quatrième génération sont si proches des humains que nous devons mieux comprendre les comportements humains et notre cerveau pour les développer.

Dans nos travaux, nous combinons donc la recherche en robotique avec les neurosciences cognitives, motrices et sociales, pour développer ce que nous croyons être la science des interactions humain-machine.

C'est seulement grâce à une compréhension holistique des individus humains, des machines qui interagissent avec eux et de la société dans laquelle ils vivent, que nous pourrons développer les futures générations de robots. Et, dans un sens, la société du futur.The Conversation

Ganesh Gowrishankar, Chercheur au Laboratoire d'Informatique, de Robotique et de Microelectronique de Montpellier, Université de Montpellier

Cet article est republié à partir de The Conversation sous licence Creative Commons. Lire l’article original.

Pourquoi prenons-nous parfois les robots pour des humains ?

 robot

Les robots « Spot » de Boston Dynamics et « Nao » de SoftBank Robotics sont très différents: l'un humanoïde, l'autre non. JJxFile et Xavier Caré, Wikimedia Commons, CC BY-SA
Par Nicolas Spatola, Sciences Po

Regardez ces deux images. Quel est le robot qui vous paraît le plus intelligent ? Le plus sociable ? Le plus chaleureux ? Le plus conscient de son environnement ?

Dans la majorité des cas, les gens choisissent le second robot. Pourtant, dans les deux cas, nous évaluons un ensemble de composants électroniques et mécaniques. Alors, pourquoi distinguons-nous ces deux robots ?

Parce que, dans certaines conditions, nous avons tendance à attribuer des caractéristiques humaines à des non-humains, comme la sociabilité ou l’intelligence. C’est l’anthropomorphisme.

Anthropomorphiser des robots peut produire des comportements surprenants. Par exemple, lors d’un essai d’un robot militaire américain conçu pour marcher sur des mines terrestres, le colonel en charge de l’exercice rapporta un certain malaise en observant le robot se traîner sur le champ de mines après une détonation, et qualifia l’exercice d’« inhumain ». Il n’est pas forcément nécessaire que le robot soit doté d’un « corps » physique pour que nous le considérions comme conscient. Ainsi, l’algorithme de chatbot de Google, LaMDA (reposant sur des modèles très développés), a montré que par le « seul » langage, un agent artificiel pouvait être considéré comme « sentient » par un employé.

L’anthropomorphisme nous est bien connu et est présent à travers le monde. Il nous pousse à nous attacher ou avoir envie d’interagir, avec les animaux par exemple – ce qui peut produire des effets structurants pour notre société puisque des chercheurs ont montré, par exemple, que nous étions beaucoup plus enclins à protéger des espèces animales qu’il nous est facile d’anthropomorphiser, comme les mammifères par exemple.

Dans le cadre des interactions humains-robots, l’anthropomorphisme permet aux humains d’amorcer des comportements sociaux envers leurs acolytes robots, de développer des sentiments pour eux ou de l’inquiétude quant à leur sort, ou de considérer leur présence comme similaire à celle d’un humain. Cependant, la raison de cet anthropomorphisme s’explique de manière très différente d’une culture à l’autre.

D’où vient l’anthropomorphisme ?

L’anthropomorphisme peut être catalysé par la présence de caractéristiques physiques humaines, comme la présence d’un visage sur un robot. Mais il peut également apparaître dans notre tendance, à percevoir des capacités cognitives ou émotionnelles à des non-humains (tendance différente pour chaque individu). Plusieurs variables contextuelles peuvent faciliter ou inhiber ce processus, mais, de manière générale, quand un humain doit expliquer le comportement d’un non-humain, il utilise des connaissances qu’il possède pour expliquer le comportement qu’il observe – surtout si ce comportement est inattendu. Pour cela il va se baser sur la base d’interprétation qu’il connait le mieux : le comportement humain.

[Plus de 80 000 lecteurs font confiance à la newsletter de The Conversation pour mieux comprendre les grands enjeux du monde. Abonnez-vous aujourd’hui]

Dans le contexte des interactions humain-robot, l’essor des recherches sur l’anthropomorphisme est lié au développement de la robotique sociale, et de ses questionnements : « comment percevons-nous et considérons-nous les robots avec lesquels nous interagissons ? » Cette question, bien plus profonde qu’il n’y paraît, interroge notre rapport à ce que nous considérons comme vivant ou « sentient », c’est-à-dire capable d’expérimenter subjectivement le monde et de le ressentir.

De nombreuses études, modèles et outils de mesure allant du questionnaire à la mesure de l’activité cérébrale ont été proposés pour qualifier et quantifier l’anthropomorphisme envers les « robots sociaux » – ceux conçus pour interagir avec nous en reproduisant nos comportements d’interactions sociales. Et même si l’anthropomorphisme semble commun à l’ensemble des humains, nos études (source) montrent que, si une Française et une Japonaise peuvent être d’accord sur le caractère plus « humain » – chaleureux, social, intelligent par exemple – qu’un autre, cette appréciation relève de processus très différents dans les deux cultures.

L’anthropomorphisme est-il culturel ?

Un stéréotype culturel occidental est de considérer le Japon comme un pays de robots, un pays où ces agents artificiels sont intégrés, appréciés et considérés d’une manière qui laisse songeur l’occident. Il a été défendu que la relation entre le Japon et les robots serait une conséquence de la philosophie shinto qui imprègne la culture japonaise, où tout objet physique serait imprégné d’une essence spirituelle. On dit qu’il partage une « quiddité ». Cela signifie que vous, moi ou l’écran sur lequel vous lisez ce texte sont imprégnés de cette essence.

À l’inverse, en occident, il existe une distinction philosophique très largement partagée entre l’Humain et le reste du monde, même si elle est discutée. Dés lors, un robot, même s’il peut être anthropomorphisé partout dans le monde, le serait culturellement moins en occident qu’au Japon.

Une récente étude nous avons montré que cette explication simplifie à outrance un procédé ancré dans le champ de la psychologie interculturelle sociale et cognitive. En effet, des participants coréens/japonais et allemands/états-uniens attribuaient le même niveau de capacités cognitives, émotionnelles et intentionnelles à un robot, mais au travers de processus sociocognitifs sensiblement différents.

Pour les participants coréens et japonais, l’important est de constater le partage d’une caractéristique commune avec le robot à juger. La logique est la suivante : puisque nous partageons une essence, une « quiddité », alors nous partageons peut-être des capacités cognitives, émotionnelles ou intentionnelles. Le résultat est un anthropomorphisme du robot basé sur la constatation de ressemblances.

Les participants occidentaux se comparent en fait avec le robot. Plus le robot est considéré comme éloigné de l’observateur, moins il est considéré comme possédant des capacités cognitives, émotionnelles ou intentionnelles. Ici, on serait plus proche d’un « égomorphisme » basé sur la recherche de différences, c’est-à-dire l’attribution au robot des caractéristiques du prototype de ce qui définit un humain… ce prototype étant l’observateur lui-même.

Le prisme occidental, un trompe-l’œil dans nos interactions avec les technologies

Cette différence illustre en fait une problématique plus générale : aujourd’hui, les études de nos interactions avec les robots, et plus généralement les études en sciences cognitives et sociales, procèdent d’études scientifiques majoritairement produites en occident. Un prisme est posé par la science pour universaliser une représentation spécifique du monde, mais cette universalisation oublie l’importance de la culture sur la formation de nos processus sociocognitifs.

Ce que nous savons de la perception des robots et d’autres processus sociocognitifs est souvent présenté comme généralisable, alors que ces connaissances sont issues d’échantillons de participants extrêmement homogènes. Par exemple, en psychologie sociale et cognitive, mon domaine de recherche, la très grande majorité des études découlent d’observations d’une population blanche occidentale étudiante, dans une tranche d’âge réduite et partageant un corpus culturel extrêmement homogène. De ce simple fait, il apparaît évident que la généralisation se limite à une faible fraction de la population mondiale partageant ces caractéristiques.

Ce que nous apprend l’anthropomorphisme culturel, c’est que notre façon de percevoir l’autre, qu’il soit humain ou non, n’est pas nécessairement celle de notre voisin et que cela implique de considérer ces visions alternatives au même titre que les nôtres. Il est bon de garder à l’esprit que notre rapport au monde est par définition subjectif, partial et partiel. En sous-évaluant ces différences, nous ne faisons rien d’autre qu’oublier une partie de l’humanité.The Conversation

Nicolas Spatola, Chercheur à l'Istituto Italiano di Tecnologia de Gênes (Italie) et Chargé de cours, Sciences Po

Cet article est republié à partir de The Conversation sous licence Creative Commons. Lire l’article original.